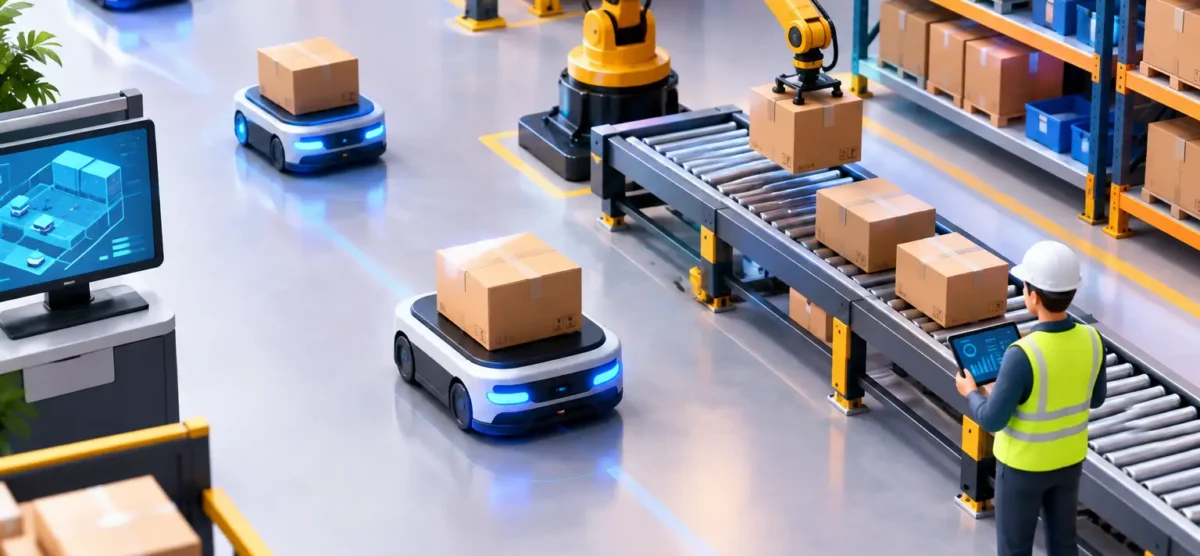
Tendencias de robótica logística que exigen acción
Un transportador detenido, un surtido incompleto o una estación esperando material pueden comprometer la producción de un turno completo. Las tendencias de robótica logística responden precisamente a ese problema: mover, identificar, almacenar y entregar materiales con mayor consistencia, trazabilidad y control operativo. Para las plantas manufactureras de México que abastecen al mercado norteamericano, la prioridad ya no es automatizar por novedad, sino eliminar restricciones reales en el flujo interno.
La robótica logística está dejando atrás los proyectos aislados. Su valor crece cuando se conecta con producción, calidad, mantenimiento y sistemas de información. El resultado esperado no es solo menos recorridos manuales: es una operación capaz de sostener volúmenes variables, reducir errores de suministro y responder con datos cuando una orden, un contenedor o un lote cambia de condición.
Tendencias de robótica logística con impacto en planta
AMR y AGV para flujos de material definidos
Los vehículos guiados automáticamente (AGV) siguen siendo una alternativa efectiva para rutas repetitivas, predecibles y con reglas de tránsito estables. Por ejemplo, el traslado programado de racks desde un supermercado de materiales hacia una línea de ensamble puede operar con alta confiabilidad cuando la ruta, los puntos de carga y descarga, y el volumen de movimiento están bien definidos.
Los robots móviles autónomos (AMR) ganan terreno en ambientes donde el flujo cambia con frecuencia o existen obstáculos variables. Su navegación permite ajustar trayectorias sin requerir infraestructura fija en toda la ruta. Esto los vuelve atractivos para procesos de surtido, abastecimiento a múltiples líneas, movimiento de producto en proceso y conexión entre celdas de manufactura.
La decisión entre AGV y AMR no depende de cuál tecnología sea más reciente. Depende de la estabilidad del proceso, el layout, el tipo de carga, los estándares de seguridad, la convivencia con peatones y montacargas, y la necesidad de escalar. Un AGV bien aplicado puede ofrecer un retorno sólido en una operación repetitiva. Un AMR puede justificar su inversión cuando la flexibilidad operativa evita rediseños continuos o reduce esperas entre procesos.
Integración de robots móviles con estaciones automatizadas
El transporte autónomo por sí solo no resuelve el flujo de materiales si la carga y descarga siguen generando cuellos de botella. Por eso, una de las tendencias más relevantes es la integración de AMR y AGV con transportadores, elevadores, mesas de transferencia, estaciones de ensamble, almacenes verticales y celdas robotizadas.
En una aplicación madura, el vehículo no llega simplemente a un punto de entrega. Se comunica con la estación, valida que exista espacio disponible, confirma la identidad de la carga y ejecuta la transferencia de forma controlada. Cuando el proceso lo requiere, también puede intercambiar señales con el PLC de la línea para evitar entregas anticipadas, bloqueo de pasillos o acumulación de material.
Este nivel de integración exige ingeniería de controles, diseño mecánico, programación y validación en campo. Automatizar recorridos sin analizar qué ocurre antes y después de cada movimiento suele trasladar el problema a otro punto de la operación. La meta debe ser mantener el flujo, no solo poner vehículos en movimiento.
Visión artificial para identificación y verificación
La visión artificial está ampliando el alcance de la robótica logística. Cámaras industriales, lectores de códigos, sensores 3D y algoritmos de inspección permiten validar etiquetas, orientación de piezas, ocupación de contenedores y condiciones de empaque antes de que el material avance al siguiente proceso.
En operaciones de alto volumen, esta capacidad reduce errores de surtido y evita que una pieza incorrecta llegue a una estación crítica. También ayuda a confirmar que un pallet, tote o rack corresponde a la orden de producción indicada. La trazabilidad deja de depender exclusivamente de registros manuales y se convierte en una condición verificada durante el movimiento.
No todos los procesos requieren visión 3D o sistemas complejos. Si la necesidad es leer una etiqueta en una posición controlada, una solución de identificación más simple puede ser suficiente. La selección debe considerar variaciones de iluminación, calidad de impresión, reflectividad, velocidad de ciclo y tolerancias del empaque. La tecnología correcta es la que mantiene la repetibilidad en condiciones reales de planta.
Cobots en tareas de intralogística y empaque
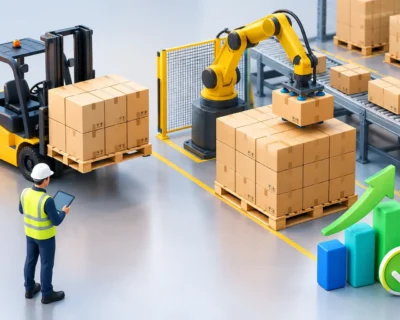
Los robots colaborativos se están utilizando en actividades que conectan producción y logística: empaque, paletizado de cargas moderadas, etiquetado, kitting, alimentación de máquinas y manipulación de producto terminado. Su ventaja no es reemplazar cualquier operación manual, sino adaptarse a estaciones donde el espacio es limitado, las referencias cambian o la intervención humana sigue siendo necesaria.
En proyectos de empaque, un cobot puede tomar producto de una banda, acomodarlo en una caja y trabajar junto con un operador responsable de inspección o abastecimiento. Sin embargo, la colaboración no elimina la necesidad de un análisis de riesgos. La herramienta final, el peso de la carga, la velocidad, los puntos de atrapamiento y la configuración de la celda determinan las medidas de seguridad necesarias.
Cuando las cargas son altas, los ciclos son muy cortos o el patrón de paletizado exige gran alcance, un robot industrial tradicional puede ser una mejor opción. La decisión debe basarse en el desempeño requerido, no en la etiqueta de colaborativo.
Datos operativos: la diferencia entre automatizar y controlar
La robótica logística genera información valiosa: tiempos de misión, nivel de batería, ciclos por turno, paros, ocupación de estaciones, eventos de seguridad y excepciones de ruta. Pero esos datos solo generan valor si se convierten en indicadores útiles para operaciones y mantenimiento.
Integrar la solución con sistemas de ejecución de manufactura, control de inventario o plataformas de monitoreo permite relacionar el movimiento de material con la orden de producción, el consumo de componentes y la disponibilidad de equipos. Así, un retraso deja de ser una percepción. Puede identificarse si se originó por falta de material, congestión, falla de estación, prioridad mal asignada o variación en la demanda.
También cambia la forma de mantener los activos. El mantenimiento preventivo y el monitoreo de alarmas deben formar parte del alcance desde el inicio. Una flota móvil o una celda de paletizado sin estrategia de soporte puede recuperar actividades manuales cuando ocurre una falla, con impactos directos en el flujo y la seguridad.
Cómo priorizar un proyecto de robótica logística
El punto de partida debe ser un diagnóstico del flujo actual. Conviene medir recorridos, frecuencia de movimientos, tiempos de espera, capacidad de los pasillos, tipo de contenedores, demanda por turno y causas de paro. En muchas plantas, el problema no está en la distancia recorrida, sino en entregas irregulares, transferencias manuales inseguras o falta de sincronización entre almacén y línea.
Después, es necesario definir un caso de uso con objetivos operativos claros. Reducir horas de traslado es válido, pero conviene añadir métricas de servicio: porcentaje de entregas a tiempo, reducción de material en espera, disminución de errores de identificación y capacidad adicional por turno. Estos indicadores permiten evaluar el retorno más allá de la mano de obra directa.
La preparación de la infraestructura también requiere atención. El estado del piso, ancho de pasillos, cobertura de red, zonas de carga, interfaces de seguridad, estandarización de racks y condiciones de batería afectan el desempeño final. Ignorar estos detalles puede convertir una buena tecnología en una implementación inestable.
Por último, el proyecto debe incluir a operadores, mantenimiento, seguridad y producción desde la fase de diseño. La capacitación no es un entregable secundario. Es lo que permite que el personal responda a alarmas, realice inspecciones básicas, recupere una excepción y mantenga la operación sin depender de ajustes improvisados.
Badger aborda estos proyectos desde la ingeniería de aplicación hasta la integración, programación, puesta en marcha y soporte técnico. Esto permite diseñar una solución que considere el equipo, los controles, la seguridad y el proceso completo, en lugar de tratar la robótica como un componente aislado.
La mejor oportunidad no suele estar en automatizar todo el almacén de una sola vez. Empieza en el punto donde una entrega tardía, un movimiento repetitivo o un error de identificación afecta directamente la capacidad de la planta. Resolver ese flujo con una solución escalable crea la base para una logística interna más predecible, segura y preparada para crecer.