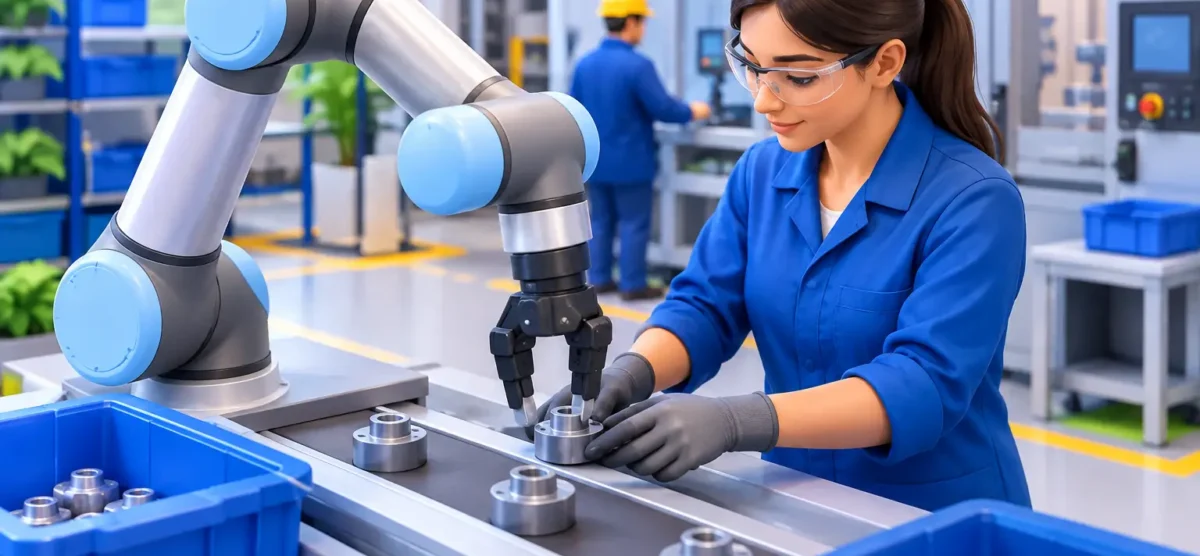
Cuándo usar robots colaborativos en planta
Una estación de ensamble detenida por rotación de personal, una operación de empaque con ciclos inconsistentes o un proceso de inspección que depende por completo de la atención del operador son señales concretas para evaluar automatización. La pregunta no es solo si un robot puede realizar la tarea, sino cuándo usar robots colaborativos y cuándo conviene aplicar otra tecnología de automatización.
Un cobot puede aportar capacidad, repetibilidad y mejores condiciones ergonómicas en aplicaciones donde las personas y la automatización deben compartir el proceso. Sin embargo, no es la respuesta automática para toda operación. La decisión correcta depende del volumen, tiempo de ciclo, variabilidad de piezas, requerimientos de seguridad y objetivo financiero del proyecto.
Cuándo usar robots colaborativos en manufactura
Los robots colaborativos son una buena opción cuando se necesita automatizar una tarea manual repetitiva sin rediseñar por completo el área de producción. Su principal ventaja es la posibilidad de trabajar cerca de operadores bajo una evaluación de riesgos adecuada, utilizando funciones de limitación de fuerza y potencia, monitoreo de velocidad o dispositivos de seguridad complementarios.
Esto no significa que un cobot pueda instalarse sin ingeniería de seguridad. La colaboración real se define por la aplicación, la herramienta de fin de brazo, la pieza manipulada, las velocidades, los puntos de atrapamiento y el espacio de trabajo. Un efector final con bordes, una pieza caliente o una carga con geometría irregular puede cambiar por completo el enfoque de seguridad requerido.
En planta, el mejor escenario para un robot colaborativo suele reunir tres condiciones: la operación tiene alta repetición, el ritmo de producción puede sostenerse con la velocidad del cobot y el proceso necesita conservar intervención humana para abastecimiento, validación, cambio de modelo o ensamble de componentes variables.
Procesos con carga ergonómica repetitiva
La manipulación continua de piezas, atornillado, aplicación de adhesivo, pulido, empaque y alimentación de máquinas son aplicaciones frecuentes. Cuando un operador realiza cientos o miles de movimientos similares por turno, el problema no se limita a la mano de obra disponible. También aparecen fatiga, variación en la calidad y riesgo ergonómico acumulado.
Un cobot puede tomar la parte repetitiva de la operación mientras el personal se concentra en actividades de mayor criterio, como inspección visual, ajuste de componentes o liberación de calidad. El beneficio no consiste solo en reducir movimientos manuales, sino en mantener una cadencia constante durante toda la jornada.
Producción de volumen medio y alta mezcla
Las líneas con cambios frecuentes de producto no siempre justifican una celda de automatización rígida. Si una planta fabrica múltiples variantes, lotes medianos o familias de producto con operaciones similares, un robot colaborativo puede configurarse para atender diferentes referencias mediante cambio de programa, herramental modular o visión artificial.
La flexibilidad tiene un límite. Si cada cambio implica ajustes mecánicos extensos, intervención especializada o tiempos muertos prolongados, el proyecto requiere una revisión más profunda del diseño de proceso. La automatización flexible funciona cuando la variabilidad se controla desde el producto, los fixtures y la lógica de programación.
Estaciones donde el operador sigue siendo necesario
Hay operaciones que no conviene automatizar al 100 por ciento. En ensambles complejos, por ejemplo, el robot puede presentar la pieza, aplicar torque o colocar un componente, mientras el operador realiza una inspección, inserta una pieza delicada o resuelve excepciones.
Esta distribución permite que el proceso avance sin convertir una tarea humana en un cuello de botella. También facilita una implementación por etapas: primero se automatiza la actividad más repetitiva y después se integran funciones adicionales conforme se validan los resultados de producción.
Aplicaciones donde un cobot genera valor operativo
El retorno de inversión de un robot colaborativo mejora cuando se analiza el sistema completo, no únicamente el precio del robot. Deben considerarse el herramental, los dispositivos de seguridad, fixtures, alimentación de piezas, programación, validación, capacitación, mantenimiento y el impacto esperado en OEE, scrap y tiempo de ciclo.
En atornillado, por ejemplo, el cobot agrega valor si puede mantener posición, secuencia y torque documentado. En empaque, su valor aumenta cuando el flujo de materiales está resuelto y las cajas, bolsas o charolas llegan de forma consistente. En una operación de carga y descarga de máquina, el beneficio depende de que el robot reduzca tiempo de espera y mantenga el equipo productivo durante más horas.
Las aplicaciones más adecuadas suelen incluir:
- Carga y descarga de CNC, prensas, equipos de prueba o estaciones de proceso.
- Atornillado, dosificación, sellado y colocación de componentes.
- Empaque, paletizado ligero, etiquetado y preparación de kits.
- Inspección con cámaras, medición o prueba funcional repetitiva.
- Pick and place de piezas con ciclos moderados y geometría estable.
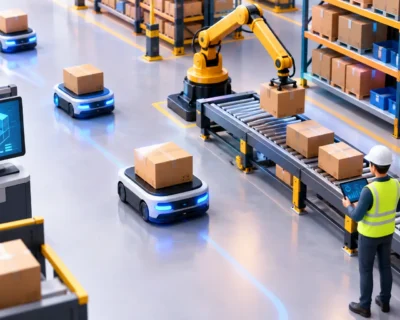
El paletizado merece una consideración particular. Un cobot puede ser eficaz para cargas moderadas, patrones variables y espacios limitados. Pero si se requiere mover cargas pesadas, alcanzar alturas importantes o sostener un ritmo muy alto, un robot industrial convencional puede ofrecer mejor desempeño y costo por pieza.
Cuándo no usar un robot colaborativo
Elegir un cobot por ocupar menos espacio o por parecer más simple puede generar una solución subdimensionada. No todas las aplicaciones requieren colaboración, y no todas las tareas colaborativas deben ejecutarse a baja velocidad.
Si la prioridad es alcanzar el menor tiempo de ciclo posible, mover cargas elevadas o atender una producción masiva con movimientos repetibles, normalmente conviene evaluar un robot industrial dentro de una celda protegida. Un robot convencional puede operar a mayor velocidad y con mayor capacidad de carga, siempre que la distribución de planta y el análisis de seguridad lo justifiquen.
Tampoco es recomendable usar un cobot para compensar un proceso inestable. Si las piezas llegan desorientadas, presentan variaciones dimensionales significativas o dependen de decisiones manuales no estandarizadas, primero deben definirse tolerancias, sistemas de alimentación, visión, fixtures y criterios de aceptación. El robot repetirá exactamente el proceso que se le entregue, incluyendo sus deficiencias.
Otra señal de alerta es una expectativa poco realista de implementación. La programación amigable de algunos robots colaborativos reduce la complejidad de ciertas tareas, pero no sustituye la ingeniería de integración. La selección de gripper, la comunicación con PLC, la protección de personas, el diseño eléctrico, la validación de ciclo y el mantenimiento siguen siendo determinantes para que la celda opere de manera confiable.
Cómo evaluar la viabilidad antes de invertir
La evaluación debe comenzar en el piso de producción. Es necesario medir el ciclo real, no el ciclo teórico; registrar microparos; identificar variaciones por turno; conocer el peso y las dimensiones de cada pieza, y documentar qué ocurre cuando hay defectos o falta de material.
Después se define el objetivo principal. Puede ser incrementar piezas por hora, reducir exposición ergonómica, estabilizar calidad, recuperar capacidad por falta de operadores o liberar personal para procesos de mayor valor. Un proyecto con varios objetivos es viable, pero debe tener una prioridad clara para dimensionar correctamente la solución.
La siguiente etapa es revisar la interacción entre persona y robot. ¿El operador entra al área en cada ciclo? ¿Comparte espacio con la herramienta? ¿Puede existir un punto de atrapamiento contra un fixture, transportador o máquina? ¿Qué sucede ante una pieza mal colocada? Estas preguntas permiten elegir entre colaboración directa, operación separada con escáneres de seguridad o una celda convencional.
También debe evaluarse la autonomía de la estación. Un cobot que espera constantemente por material, charolas o liberación de un operador puede automatizar una tarea, pero no necesariamente mejorar la productividad de la línea. La solución debe incluir el flujo de piezas, señalización, interlocks y lógica de recuperación de fallas para sostener la operación sin intervención excesiva.
Una decisión de ingeniería, no de tendencia
Los robots colaborativos son especialmente valiosos cuando combinan flexibilidad, repetibilidad y una interacción segura con el personal. Funcionan bien en estaciones de ensamble, procesos secundarios, alimentación de máquinas, empaque e inspección, siempre que el tiempo de ciclo y la carga estén dentro de su capacidad.
La mejor elección no es el robot más visible ni la tecnología más reciente. Es la solución que resuelve una restricción medible de la planta con seguridad, mantenibilidad y retorno financiero. En Badger, ese análisis se traduce en proyectos de integración que consideran el proceso completo, desde la ingeniería y el diseño de control hasta la puesta en marcha y el soporte en campo.
Antes de definir un cobot, lleve los datos reales de producción a la mesa: piezas por turno, variación de modelos, tiempos de paro, condiciones de seguridad y costo de oportunidad. Ahí es donde una automatización bien diseñada deja de ser una compra de equipo y se convierte en capacidad productiva.