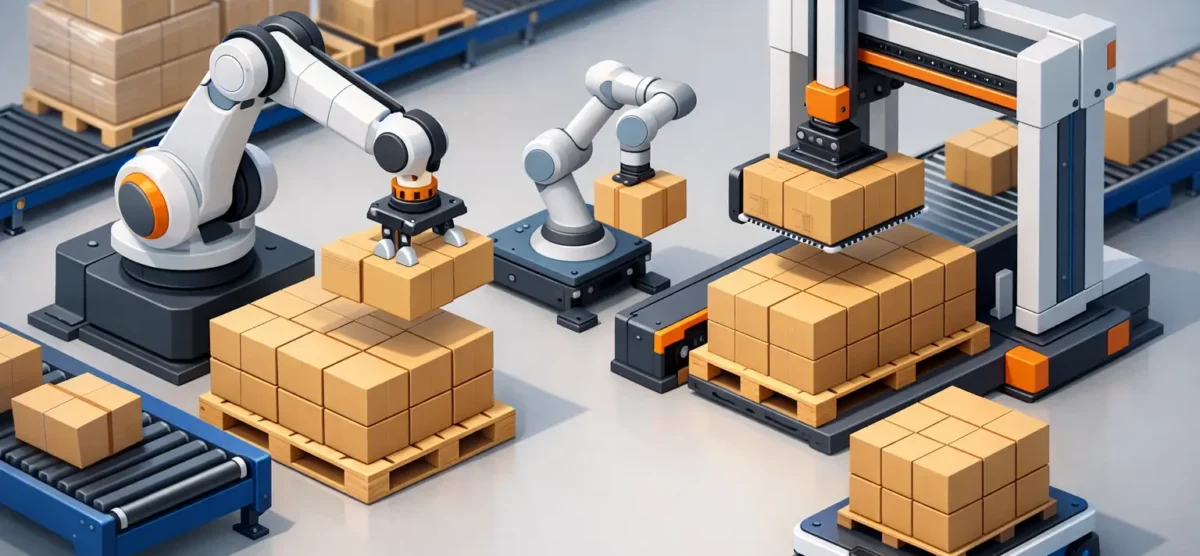
Mejores robots para paletizado industrial
Una línea puede perder capacidad sin que el problema esté en la producción: basta con que el empaque terminado se acumule al final de la banda. Elegir los mejores robots para paletizado industrial no consiste en comparar únicamente capacidad de carga o velocidad de catálogo. La decisión correcta depende de cómo llega el producto, cómo debe acomodarse en la tarima, qué variaciones existen entre presentaciones y cuánto tiempo puede detenerse la operación.
Para una planta con altos volúmenes, el paletizado automático reduce la manipulación manual, estabiliza el patrón de carga y permite sostener el ritmo de las máquinas de empaque. Sin embargo, un robot sobredimensionado aumenta la inversión sin aportar capacidad real, mientras que uno con alcance, carga útil o velocidad insuficientes se convierte en el nuevo cuello de botella. El objetivo es diseñar una celda que responda a la demanda actual y que pueda crecer con la operación.
Qué define a los mejores robots para paletizado industrial
No existe un modelo que sea el mejor para todas las plantas. Un robot adecuado para sacos de 50 libras no tendrá el mismo perfil que una solución para cajas ligeras de e-commerce o charolas con producto alimenticio. La selección debe partir de datos operativos: cajas por minuto, peso por unidad, dimensiones, número de SKU, patrón de estiba, altura final de la tarima, tipo de pallet y espacio disponible.
La carga útil debe considerar más que el peso de la caja. También incluye el peso del efector final, cables, herramientas de cambio y cualquier accesorio de visión o sujeción. Trabajar cerca del límite nominal del robot puede limitar la aceleración, reducir la vida útil de componentes o comprometer el tiempo de ciclo. Es recomendable dejar un margen de ingeniería que contemple la operación real, no solo la condición ideal.
El alcance también debe validarse contra toda la geometría de la celda. El robot necesita tomar el producto, cubrir cada posición del patrón, llegar a la altura máxima de estiba y mantener trayectorias libres de interferencias con transportadores, dispensadores de tarima y cercos de seguridad. Un layout compacto puede ser eficiente, pero no si obliga al robot a operar en posiciones desfavorables o dificulta el acceso de mantenimiento.
La velocidad debe evaluarse en ciclos completos, no en una cifra aislada. Tomar una caja, trasladarla, orientar el efector, colocarla, volver al punto de toma y coordinarse con los equipos periféricos son movimientos que definen el desempeño final. La capacidad real de la celda depende tanto del robot como de la alimentación de producto, el manejo de pallets y la lógica de control.
Robots industriales de cuatro ejes para alto volumen
Para aplicaciones dedicadas de cajas, sacos, paquetes y contenedores, los robots paletizadores de cuatro ejes suelen ofrecer una relación muy favorable entre velocidad, alcance y capacidad de carga. Su cinemática está diseñada para movimientos repetitivos de toma y colocación, con trayectorias eficientes hacia capas completas o patrones de estiba definidos.
Familias como FANUC M-410 se utilizan con frecuencia en paletizado de alto desempeño por su capacidad para trabajar con cargas medias y pesadas, así como por su alcance para atender una o más posiciones de pallet. Son una alternativa sólida cuando la línea mantiene un flujo estable, el producto tiene dimensiones controladas y se requiere producir durante varios turnos con alta repetibilidad.
Estos robots entregan su mayor valor cuando se integran correctamente. Un efector final de vacío puede acelerar el manejo de cajas cerradas, mientras que una garra mecánica puede ser más adecuada para superficies porosas, sacos o empaques con variación. En algunos casos, una herramienta capaz de tomar varias cajas por ciclo reduce de forma importante la exigencia de velocidad al robot y eleva la capacidad de toda la celda.
El punto de atención es la flexibilidad. Una celda dedicada puede ser extraordinariamente eficiente para uno o dos formatos, pero requerirá programación, herramental ajustable o cambios de herramienta si el número de SKU aumenta. Por eso, antes de seleccionar un robot de cuatro ejes, conviene proyectar la mezcla de producción prevista para los próximos años.
Robots de seis ejes para patrones complejos y múltiples SKU
Cuando la operación requiere orientar cajas, paletizar en ángulos distintos, atender varias líneas o manipular productos con una geometría menos predecible, un robot de seis ejes ofrece mayor libertad de movimiento. Series industriales como FANUC M-710 o R-2000 pueden adaptarse a cargas, alcances y condiciones de proceso distintas, siempre que la aplicación se dimensione de forma correcta.
La ventaja de seis ejes no es solo la capacidad de llegar a más posiciones. También permite controlar la orientación del producto durante la trayectoria, resolver patrones de estiba especiales y trabajar con estaciones de toma o descarga ubicadas en diferentes planos. Esto resulta útil en operaciones donde conviven cajas, charolas, totes o separadores, o donde el robot debe colocar hojas intermedias entre capas.
El intercambio es claro: la mayor flexibilidad puede implicar una programación más elaborada y, dependiendo del ciclo requerido, una velocidad menor frente a un paletizador especializado de cuatro ejes. No es una desventaja si la prioridad es manejar variedad de producto y no únicamente maximizar cajas por minuto. La decisión debe alinearse con el costo de los cambios de formato y con el nivel de variación que la planta necesita absorber.
¿Cuándo conviene usar robots colaborativos?
Los robots colaborativos pueden ser una buena alternativa para paletizado de baja carga, producción variable o áreas donde no es viable instalar una celda convencional de gran tamaño. Su implementación puede ser especialmente útil para automatizar una estación manual con volúmenes moderados, reducir esfuerzos ergonómicos y mantener al operador en tareas de mayor valor, como abastecimiento, inspección o control de calidad.
Sin embargo, colaboración no significa que el robot deba trabajar sin evaluación de riesgos. La velocidad, el peso, la herramienta, la forma de la carga y las condiciones del entorno definen las medidas de seguridad requeridas. En muchos proyectos, un cobot con escáneres, resguardos parciales o modos de operación seguros es la solución más práctica.
Para ritmos altos o cargas pesadas, un robot industrial convencional suele ser más conveniente. Intentar cubrir una producción de alto volumen con un cobot puede generar una inversión insuficiente desde el inicio, obligar a operar con varios equipos o dejar capacidad disponible sin aprovechar. El robot colaborativo funciona mejor cuando su flexibilidad y facilidad de interacción justifican su menor desempeño relativo.
La celda completa determina el resultado
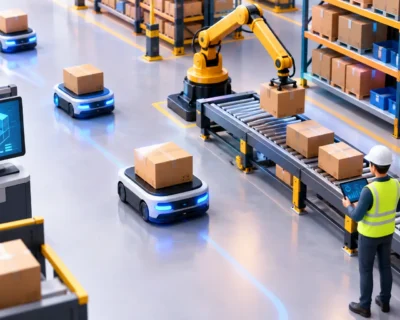
Un robot excelente no corregirá una alimentación inestable. Si las cajas llegan separadas de forma irregular, con orientación variable o con acumulación insuficiente, el tiempo de ciclo se perderá antes de la toma. La ingeniería debe incluir transportadores, dispositivos de escuadrado, sistemas de conteo, transferencias, dispensado de tarimas y salida de carga paletizada.
El patrón de estiba merece el mismo nivel de atención. Debe proteger el producto durante transporte, aprovechar la superficie del pallet y mantener una carga estable. Cuando existen múltiples formatos, el sistema de control debe gestionar recetas, validaciones de SKU y cambios de patrón sin depender de ajustes manuales imprecisos. Una interfaz clara para operadores reduce errores y acelera los cambios de producción.
La visión artificial puede aportar valor cuando el producto llega con posiciones u orientaciones variables, cuando se requiere verificar etiquetas o cuando se necesita confirmar la integridad de la carga. No debe agregarse por moda: si el producto se presenta de manera consistente mediante guías mecánicas, esa solución puede ser más simple y confiable. La tecnología adecuada es la que reduce riesgo operativo y costo total de propiedad.
Seguridad, mantenimiento y escalabilidad desde el diseño
Una celda de paletizado debe diseñarse para que las tareas de operación, abastecimiento y mantenimiento sean seguras y rápidas. Esto implica definir accesos controlados, zonas de seguridad, paros de emergencia, interbloqueos y procedimientos claros para recuperación de fallas. También requiere dejar espacio para limpiar, inspeccionar, reemplazar ventosas o componentes de garra y atender transportadores sin desmontar media instalación.
La disponibilidad depende de detalles que suelen ignorarse durante la cotización. Sensores industriales adecuados, cableado protegido, refacciones críticas disponibles, diagnósticos en el HMI y capacitación del personal hacen una diferencia directa en el tiempo de recuperación. Una celda que produce rápido, pero tarda horas en restablecerse después de una falla menor, no maximiza la eficiencia.
La escalabilidad debe estar contemplada desde el layout y la arquitectura de control. Puede significar reservar espacio para una segunda posición de pallet, preparar el software para nuevos SKU o seleccionar un robot con capacidad suficiente para una herramienta futura. No todas las plantas necesitan crecer de inmediato, pero preverlo evita rediseños costosos cuando aumenta la demanda.
En Badger, la evaluación de una aplicación de paletizado parte del proceso completo: producto, flujo, seguridad, herramental, control, instalación y soporte posterior. Esa visión evita seleccionar un robot de forma aislada y permite construir una solución orientada a capacidad real, confiabilidad y retorno operativo.
La mejor decisión empieza en piso de planta. Medir ciclos reales, variaciones de empaque, restricciones de espacio y condiciones de operación permitirá convertir una necesidad de paletizado en una celda que mantenga el ritmo de producción durante años, no solo durante una demostración.