Por qué falla un servomotor en producción
Un eje de robot que pierde posición, una mesa indexadora que vibra o una estación de ensamble que se detiene por alarma de sobrecorriente no siempre indican que el motor esté dañado. Entender por qué falla un servomotor exige revisar el sistema completo: carga mecánica, alimentación eléctrica, drive, retroalimentación, cableado, programación y condiciones de operación. Cambiar el componente equivocado puede prolongar el paro y elevar el costo de recuperación.
En una línea de alto volumen, el servosistema sostiene movimientos que deben repetirse con precisión miles de veces por turno. Una desviación pequeña puede convertirse en piezas fuera de especificación, colisiones, tiempos de ciclo variables o paros intermitentes difíciles de rastrear. El diagnóstico debe partir de evidencia: códigos de alarma, tendencias del drive, condición física del eje y cambios recientes en proceso.
Por qué falla un servomotor: el problema no siempre es el motor
Un servomotor trabaja como parte de un circuito de control cerrado. El controlador ordena posición, velocidad o torque; el servo drive entrega energía al motor; el encoder reporta el movimiento real. Si cualquiera de estos elementos entrega información incorrecta o trabaja fuera de sus límites, el sistema puede disparar una falla aunque el motor conserve integridad eléctrica y mecánica.
Por eso, una alarma de sobrecarga no prueba por sí sola que el servomotor sea insuficiente. Puede deberse a un rodamiento trabado, una banda mal tensada, un husillo contaminado, una carga agregada al herramental o parámetros de aceleración que ya no corresponden al proceso. La pregunta correcta no es solo qué componente falló, sino qué condición llevó al sistema a salir de su ventana segura de operación.
Sobrecarga mecánica, fricción y desalineación
La causa más frecuente está del lado mecánico. Cuando aumenta la fricción en guías lineales, reductores, transmisiones por banda, acoplamientos o husillos de bolas, el motor necesita más torque para lograr el mismo movimiento. El drive registra una demanda creciente de corriente y, si se supera el límite configurado, genera una alarma para proteger el conjunto.
La desalineación también es crítica. Un acoplamiento instalado con esfuerzo lateral o angular puede transmitir cargas indebidas al eje del motor y acelerar el desgaste de rodamientos. En aplicaciones verticales, una falla o ajuste incorrecto del freno, un contrapeso insuficiente o una carga que cambió de masa pueden provocar caída de eje, incapacidad para sostener posición o sobrecorriente al elevar.
Antes de desmontar el motor, conviene desacoplar la carga cuando el diseño y los procedimientos de seguridad lo permitan. Si el motor gira estable sin carga y la corriente cae de forma relevante, la causa probablemente está en la mecánica. Si persisten vibración, ruido anormal, calentamiento localizado o resistencia al giro, el motor merece una inspección más profunda.
Sobretemperatura y ciclos de trabajo mal calculados
Un servomotor no falla únicamente por exceder su torque pico. También falla por acumular calor. Un eje puede completar cada movimiento sin alarmas durante horas, pero operar continuamente por encima de su capacidad térmica. La temperatura degrada el aislamiento de los devanados, endurece lubricantes, afecta rodamientos y reduce la vida útil del encoder.
Esto ocurre con frecuencia después de una mejora de producción: se reduce el tiempo de ciclo, se incrementa la aceleración o se agrega una operación al robot sin recalcular la inercia reflejada y el perfil de movimiento. El equipo sigue produciendo, pero la corriente RMS y la temperatura aumentan. Meses después aparecen alarmas intermitentes que parecen eléctricas, aunque su origen fue una especificación insuficiente para el nuevo ciclo.
La ventilación del gabinete y del área de trabajo también influye. Filtros saturados, ventiladores detenidos, gabinetes con alta carga térmica o motores expuestos a fuentes de calor alteran la capacidad de disipación. La medición debe considerar temperatura ambiente, temperatura de carcasa, corriente RMS y porcentaje de carga reportado por el drive, no solo si el motor se siente caliente al tacto.
Fallas de encoder y pérdida de retroalimentación
El encoder permite que el sistema conozca la posición y velocidad reales del eje. Si su señal se interrumpe, llega con ruido o pierde referencia, el control deja de confiar en el movimiento. Las consecuencias pueden ser alarmas de encoder, error de seguimiento, pérdida de cero, movimientos bruscos al habilitar o paros sin una causa mecánica evidente.
Los cables de retroalimentación son un punto de revisión prioritario, especialmente en robots, ejes cartesianos y maquinaria con movimiento continuo. La flexión repetida, una ruta de cable inadecuada, conectores flojos, ingreso de aceite o el daño por roce pueden causar fallas que aparecen solo en cierta posición del eje. Un conductor parcialmente roto puede pasar una revisión visual y fallar bajo vibración.
No debe confundirse un problema de encoder con una necesidad de recalibración. Rehacer ceros o modificar offsets puede ocultar temporalmente el síntoma y generar errores de posicionamiento más graves. Primero se valida la integridad de la señal, los conectores, la tierra, el blindaje y los parámetros de retroalimentación definidos por el fabricante.
Alimentación, drive y calidad eléctrica
Un servomotor puede detenerse por una condición originada antes del drive. Bajo voltaje, pérdida de fase, picos transitorios, mala conexión a tierra o una fuente de control inestable afectan la capacidad del sistema para entregar torque y mantener control. Las alarmas pueden variar entre subtensión, sobrevoltaje, falla de potencia o pérdida de comunicación.
El servo drive también requiere diagnóstico propio. Componentes de potencia deteriorados, capacitores envejecidos, ventilación deficiente o parámetros incompatibles con el motor pueden generar fallas similares a una avería del eje. Sustituir un motor sin revisar el drive, o instalar un drive sin validar compatibilidad de feedback, corriente nominal, freno y parámetros, introduce un riesgo adicional.
La puesta a tierra y el blindaje no son detalles de instalación. En entornos con variadores, soldadura, contactores y cables de potencia cercanos, la interferencia electromagnética puede alterar señales de encoder o comunicación industrial. Separar rutas de potencia y señal, terminar correctamente los blindajes y verificar continuidad de tierra ayuda a prevenir alarmas intermitentes que consumen horas de mantenimiento.
Parámetros, sintonía y cambios de proceso
Una mala sintonía puede hacer que un sistema mecánicamente sano vibre, se exceda o presente error de seguimiento. Ganancias demasiado altas producen oscilación y ruido; ganancias bajas generan respuesta lenta y pérdida de precisión. Los filtros, límites de torque, perfiles de aceleración y compensaciones deben corresponder a la inercia, transmisión y dinámica reales de la aplicación.
Los cambios de herramental son especialmente sensibles. Agregar una pinza, modificar un gripper, extender un brazo, cambiar la geometría de una carga o alterar el centro de gravedad modifica el comportamiento del eje. En un robot industrial, esto debe reflejarse en la configuración de carga útil y en la validación de trayectorias. En una máquina, puede requerir ajustar límites de movimiento y sintonía.
Método para diagnosticar una falla sin reemplazos innecesarios
El diagnóstico eficiente empieza por documentar el evento. Registre el código exacto de alarma, eje involucrado, hora, receta de producción, posición donde ocurrió, velocidad, carga transportada y si existió un cambio reciente en material, programa o herramental. Una alarma aislada y una alarma repetitiva exigen respuestas diferentes.
Después, compare los datos del eje afectado contra un eje equivalente que opere correctamente. Revise corriente, torque, velocidad, error de seguimiento, temperatura y estado de entradas de seguridad. Si la corriente aumenta siempre en el mismo tramo de recorrido, busque una restricción mecánica localizada. Si la alarma aparece al azar y coincide con vibración o movimiento de cable, investigue conectores y continuidad.
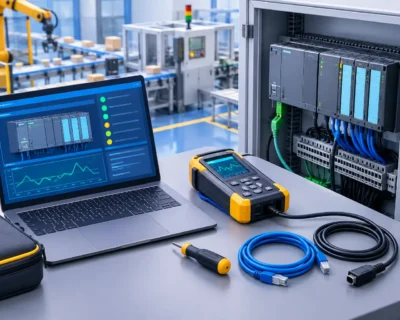
Las pruebas eléctricas deben ejecutarse con el equipo desenergizado y bajo procedimientos de bloqueo y etiquetado. La inspección incluye estado de conectores, apriete de terminales, aislamiento, continuidad entre fases y condición de tierras. Las mediciones de aislamiento deben realizarse siguiendo las especificaciones del fabricante, ya que una prueba aplicada de manera incorrecta puede dañar electrónica conectada al motor.
También conviene revisar el historial del drive. Alarmas previas de sobrecarga, temperatura o encoder suelen revelar una degradación progresiva. El análisis de tendencias permite distinguir entre un evento provocado por una colisión puntual y una condición que lleva semanas elevando el esfuerzo del eje.
Cómo reducir la recurrencia de fallas
La prevención combina mantenimiento mecánico, control eléctrico y disciplina de ingeniería. Lubricar según especificación, inspeccionar acoplamientos, limpiar ventilación, asegurar cables en cadenas portacables y verificar conectores reduce causas comunes de paro. Sin embargo, la mejor intervención depende de la criticidad del activo y del costo de detener la línea.
Para equipos críticos, vale la pena establecer límites de alerta antes del disparo de falla: incremento sostenido de corriente RMS, temperatura fuera de tendencia, crecimiento del error de seguimiento o repetición de alarmas menores. Estos indicadores permiten programar una corrección durante una ventana de mantenimiento, en lugar de reaccionar ante un paro no planeado.
Cuando se moderniza una celda o se incrementa la cadencia, la validación debe incluir capacidad de torque, inercia, ciclo térmico, cables, protecciones y sintonía. Badger aborda estas variables desde la ingeniería hasta la puesta en marcha, porque la confiabilidad de un eje depende tanto de la selección del servosistema como de su integración en campo.
Un servomotor confiable no se mantiene solo reemplazando piezas. Se mantiene observando cómo cambia la carga, cómo responde el control y qué evidencia deja cada alarma. Esa disciplina convierte una falla reactiva en una oportunidad concreta para proteger disponibilidad, calidad y capacidad de producción.