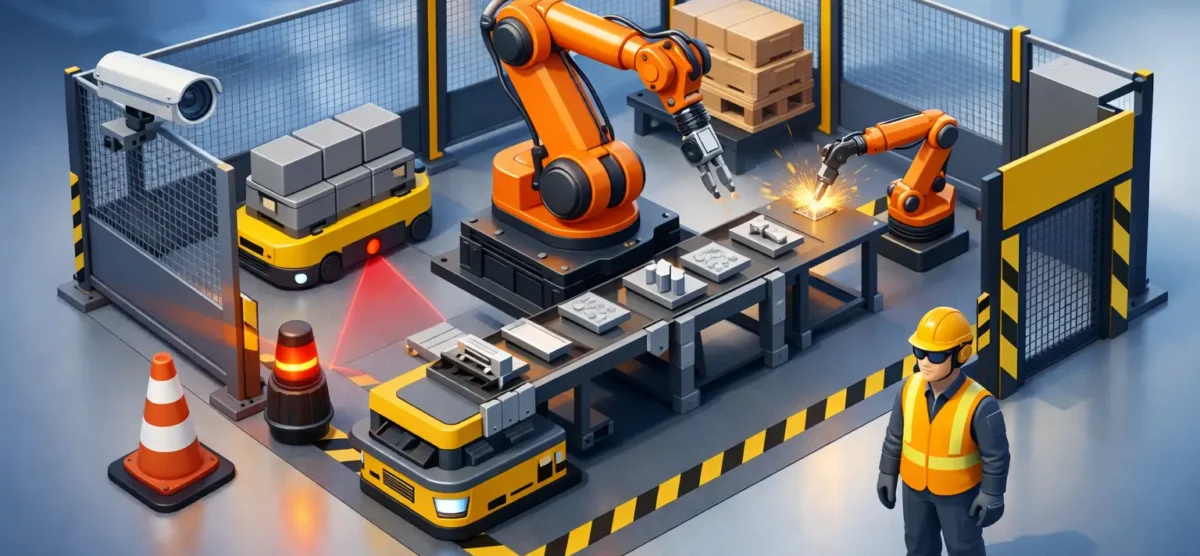
Guía de seguridad en celdas robotizadas industriales
Una celda robotizada puede cumplir su ciclo de producción durante meses sin incidentes y, aun así, contener riesgos críticos si fue diseñada sin considerar los modos reales de operación. La guía de seguridad en celdas no debe limitarse a colocar un cerco y un botón de paro de emergencia. Debe definir cómo se comportará el sistema cuando alguien programe, ajuste una herramienta, retire una pieza atorada o atienda una falla en medio de un turno.
Para una planta de manufactura, la seguridad bien integrada no compite con la productividad. Evita paros no planeados, protege a operadores y técnicos, reduce errores durante el arranque y da certeza para aumentar velocidades o incorporar nuevas variantes de producto. El objetivo es construir una celda que sea segura en producción, pero también durante las actividades que más exposición generan: enseñanza, cambio de modelo, mantenimiento y recuperación de fallas.
La guía de seguridad en celdas empieza con el análisis de riesgos
El análisis de riesgos debe realizarse antes de seleccionar protecciones físicas, sensores o controles de seguridad. No es un documento para cerrar el proyecto: es la base de las decisiones de ingeniería. Debe considerar el robot, herramentales, transportadores, estaciones manuales, equipos periféricos, materiales, energía almacenada y la interacción de cada persona con la celda.
Una aplicación de soldadura no presenta los mismos peligros que una de paletizado, ensamble, machine tending o manejo de piezas cortantes. Además del movimiento del robot, hay que evaluar puntos de atrapamiento, caída de carga, proyección de partículas, superficies calientes, energía neumática, movimientos por gravedad y arranques inesperados.
El nivel de reducción de riesgo requerido depende de la severidad potencial de una lesión, la frecuencia de exposición y la posibilidad real de evitar el peligro. Normas como ISO 10218, ISO 13849, IEC 62061, NFPA 79 y los requisitos aplicables de OSHA pueden orientar el diseño, pero su selección y aplicación deben validarse para la jurisdicción, el proceso y los criterios internos de cada planta.
Analice tareas, no solo equipos
Una evaluación útil identifica quién entra a la celda, por qué entra y bajo qué condiciones. El operador puede requerir retirar una pieza mal posicionada. Mantenimiento puede intervenir un actuador neumático. El programador puede enseñar puntos desde el teach pendant. Calidad puede necesitar verificar una soldadura o una dimensión.
Cada tarea debe documentar su secuencia segura. Si una actividad frecuente exige anular un sensor, abrir una guarda sin procedimiento o entrar repetidamente al área de riesgo, el problema no es la disciplina del personal: el diseño de la celda no contempla la operación real.
Protecciones físicas y accesos diseñados para la operación
Las guardas perimetrales siguen siendo una de las medidas más confiables para aislar el espacio peligroso de una celda robotizada. Sin embargo, su efectividad depende de detalles que suelen subestimarse: altura, distancia respecto al alcance del robot, separación de aberturas, resistencia mecánica, ubicación de puertas y visibilidad hacia el proceso.
Una puerta con interruptor de seguridad debe impedir el movimiento peligroso al abrirse. También debe estar situada donde el técnico pueda acceder al punto de intervención sin exponerse a zonas adicionales. En celdas grandes o con múltiples accesos, puede convenir dividir zonas para detener solo el área afectada. Esto ayuda a conservar disponibilidad, aunque exige una lógica de seguridad más rigurosa y procedimientos claros para evitar que una zona reinicie mientras alguien trabaja en otra.
Distancia de seguridad y tiempo de detención
Instalar una cortina de luz o un escáner láser no garantiza por sí mismo una condición segura. La distancia entre el dispositivo y el peligro debe calcularse con base en el tiempo total de detención del sistema. Ese tiempo incluye la detección de la intrusión, el procesamiento por el sistema de seguridad, la respuesta del robot o equipo periférico y el tiempo físico hasta detener todo movimiento peligroso.
En aplicaciones con transportadores, prensas, posicionadores o varios robots, la validación debe confirmar que todos los elementos relevantes se detienen dentro de los parámetros definidos. Un robot detenido no elimina el riesgo si una pieza continúa avanzando, un eje externo sigue girando o una pinza conserva presión y puede liberar una carga.
Arquitectura de seguridad funcional: diseñada, no improvisada
La seguridad funcional debe integrarse desde el diagrama eléctrico y la programación. Esto incluye circuitos de paro de emergencia, dispositivos de interbloqueo, relevadores o PLC de seguridad, contactores monitoreados, válvulas de descarga segura y comunicación segura cuando la aplicación lo requiera.
Los dispositivos deben trabajar con redundancia, diagnóstico y capacidad de llevar el proceso a un estado seguro. No todos los riesgos requieren el mismo nivel de desempeño. Una compuerta de acceso, una estación de carga manual y un dispositivo de presencia pueden requerir funciones distintas, según el análisis de riesgos y la arquitectura completa.
Es esencial diferenciar entre un paro de emergencia, una parada protectora y una condición de control operacional. El paro de emergencia está destinado a responder ante una situación crítica y no debe utilizarse como método normal de ciclo. La parada protectora responde a la apertura de una puerta o a la detección de presencia. El control operacional gestiona condiciones de proceso, como falta de pieza o una alarma de calidad. Confundir estas funciones complica el diagnóstico y puede normalizar prácticas inseguras.
El reinicio merece especial atención. Después de una interrupción de seguridad, la celda no debe reiniciar de forma automática si existe posibilidad de que una persona permanezca dentro del área protegida. El botón de reset debe colocarse fuera de la zona de riesgo, con visibilidad suficiente para verificar que el área está libre. Cuando la geometría de la celda impide visibilidad directa, se requieren medidas complementarias, como procedimientos de inspección, cámaras validadas para el propósito o controles de presencia adicionales.
Programación segura en modos manual y automático
La mayoría de los eventos de alto riesgo ocurre fuera del ciclo automático. Durante el modo de enseñanza, el personal trabaja cerca del robot, el herramental y los ejes externos. Por eso, la programación debe limitar velocidades, habilitar movimientos mediante dispositivos de acción sostenida y asegurar que el modo seleccionado sea visible para quien interviene.
El teach pendant no sustituye un procedimiento. El programador necesita conocer los límites de velocidad, la trayectoria de recuperación, las zonas de colisión y el comportamiento de pinzas, soldadoras, alimentadores y posicionadores. Una ruta aparentemente segura puede cambiar si se incorpora una pieza más larga, se modifica el gripper o se ajusta la altura de un fixture.
En modo automático, las trayectorias deben evitar aproximaciones innecesarias a guardas y dispositivos de seguridad. También conviene programar secuencias de recuperación que lleven al robot a una posición conocida antes de solicitar intervención humana. Esto reduce diagnósticos improvisados y acelera la restauración segura de la producción.
Validación: pruebe el sistema como se utilizará en planta
Antes de liberar una celda, la validación debe comprobar que cada función de seguridad responde como fue diseñada. No basta con revisar que una puerta detenga el robot una vez. Se deben probar todos los accesos, paros de emergencia, cortinas, escáneres, resets, modos de operación, fallas de comunicación y escenarios de recuperación.
La documentación debe incluir diagramas eléctricos actualizados, evaluación de riesgos, matriz de funciones de seguridad, resultados de pruebas, configuración de dispositivos y procedimientos de operación. Esta información es indispensable para mantenimiento, auditorías, expansiones futuras y diagnóstico de fallas.
Una prueba de aceptación en sitio debe realizarse con las condiciones más cercanas posible a la producción: piezas reales, velocidades objetivo, herramental final y periféricos activos. Si la celda cambia después de la validación, por ejemplo con un nuevo modelo de pieza, una modificación de programa o una ampliación de alcance, se debe evaluar nuevamente el impacto en seguridad.
Mantenga la seguridad después del arranque
Una celda segura puede degradarse con el tiempo. Sensores desalineados, puertas golpeadas, cables dañados, guardas modificadas y cambios de programación pueden alterar el desempeño original. Por ello, los dispositivos de seguridad deben formar parte del mantenimiento preventivo y de las inspecciones de rutina.
También es indispensable gestionar cambios. Cualquier modificación al robot, al EOAT, a la lógica, a los parámetros de velocidad o a la disposición física debe revisarse antes de implementarse. Las mejoras de productividad son válidas, pero no deben introducir atajos que reduzcan la protección del personal.
La capacitación cierra el ciclo. Operadores, mantenimiento, supervisores y programadores necesitan instrucciones acordes con sus responsabilidades. Un operador debe saber cuándo detener y escalar una condición. Mantenimiento debe aplicar bloqueo y etiquetado de energías. El personal de automatización debe entender qué funciones no pueden alterarse sin una evaluación técnica.
Badger aborda la integración de celdas robotizadas considerando la seguridad como parte de la ingeniería de proceso, la programación, el diseño de tableros y la puesta en marcha. El resultado buscado no es solo una celda que produzca, sino una solución que pueda mantenerse, adaptarse y operar con confianza en el piso de planta.
Cuando una planta planee automatizar o modernizar una celda existente, la pregunta correcta no es únicamente cuánto ciclo puede reducir el robot. También debe preguntarse qué ocurrirá cuando el proceso se salga de condición. Diseñar esa respuesta desde el inicio protege al personal y mantiene la operación bajo control cuando más importa.